Нанороботы-хирурги: операция без скальпеля
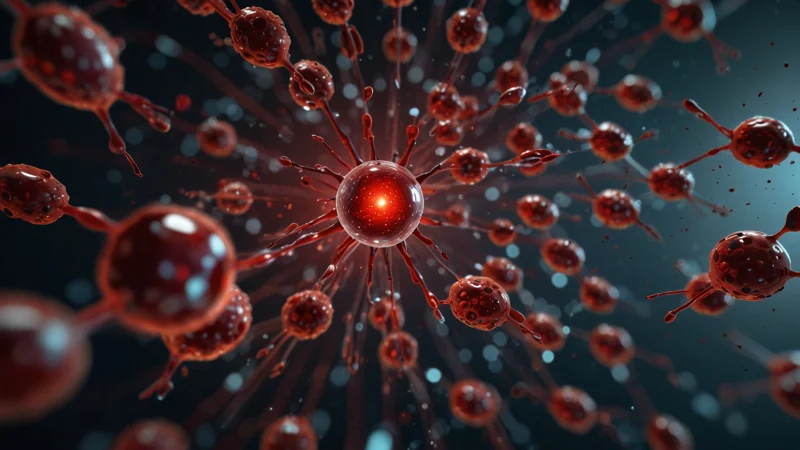
Современная медицина стоит на пороге события, которое еще полвека назад описывали лишь в самых смелых фантастических романах. Речь идет о внедрении в клиническую практику устройств, способных проводить хирургические манипуляции на клеточном уровне, не оставляя на коже пациента ни единого разреза. Нанороботы-хирурги перестают быть концепцией завтрашнего дня, превращаясь в осязаемую технологию, которая обещает перевернуть представление об инвазивности, реабилитации и точности медицинского вмешательства. Мы наблюдаем зарождение эры, где скальпель уступает место программируемым молекулярным машинам, действующим внутри кровеносной системы и тканей организма. Эта трансформация затрагивает не только техническую сторону медицины, но и саму философию лечения: от грубого механического удаления патологии к тонкой, ювелирной коррекции биологических процессов на уровне отдельных клеток и молекул. Пациент перестает быть объектом хирургической агрессии, становясь средой, в которой действуют автономные или полуавтономные агенты, подчиненные воле врача через сложные интерфейсы управления.
Физические принципы и архитектура микроскопических хирургов
Чтобы понять, как функционирует операция без единого прокола, необходимо разобраться в инженерной мысли, заложенной в основу этих устройств. Размеры таких роботов измеряются в нанометрах и микронах, что сопоставимо с размерами вирусов и бактерий. Классическая конструкция включает в себя несколько ключевых модулей: систему propulsion (движения), сенсорный блок для навигации, резервуар для терапевтического агента и механизм манипуляции тканями. В отличие от традиционных инструментов, нанороботы-хирурги используют для перемещения не электричество в привычном понимании, а химические реакции, магнитные поля или ультразвуковые волны. Каждый из этих источников энергии обладает своими преимуществами и ограничениями, которые определяют область клинического применения конкретного устройства. Магнитное управление обеспечивает высокую точность и возможность работы в глубоких тканях, химические двигатели дают автономность и высокую скорость, а ультразвук позволяет бесконтактно передавать энергию через кожу и мягкие ткани без риска перегрева.
Материалы для создания таких машин должны обладать биосовместимостью и способностью к биодеградации. Чаще всего используются полимеры, золото, оксид железа и кремниевые структуры. Управление осуществляется внешними катушками, создающими переменное магнитное поле, либо за счет каталитических реакций с глюкозой, содержащейся в крови. Это позволяет устройствам двигаться против тока жидкости, находить цель по градиенту химических веществ (хемотаксис) и закрепляться на пораженном участке сосуда или ткани. Особую роль играет архитектура поверхности: она может быть покрыта лигандами, распознающими специфические рецепторы на клетках-мишенях, что превращает робота в высокоселективный инструмент, игнорирующий здоровые ткани. Кроме того, современные прототипы оснащаются нанопорами для контролируемого высвобождения лекарств, термочувствительными полимерными оболочками и даже простейшими логическими элементами на основе ДНК-оригами, позволяющими устройству принимать решения в зависимости от локальных условий среды, таких как pH, температура или концентрация определенных биомаркеров.
Сферы клинического применения и прорывные протоколы
Наиболее перспективным направлением является сосудистая хирургия и онкология. В онкологии нанороботы решают проблему избирательной доставки цитостатиков: вместо того чтобы травить весь организм химиотерапией, устройства подводят препарат непосредственно к опухоли, минимизируя системные побочные эффекты. Кроме того, они способны механически блокировать кровоток, питающий новообразование, вызывая его ишемический некроз. Этот подход особенно важен для опухолей, устойчивых к лекарственной терапии, поскольку механическое перекрытие сосудов не зависит от молекулярных механизмов резистентности. В экспериментальных моделях рака молочной железы и глиобластомы удалось добиться значительного уменьшения объема опухоли без применения цитостатиков, исключительно за счет эмболизации питающих сосудов с помощью роя магнитных нанороботов, управляемых внешним полем.
В кардиологии микроскопические устройства применяются для очистки сосудов от атеросклеротических бляшек. Робот, оснащенный микросверлом или лазерным излучателем, способен проникнуть в закупоренную артерию и восстановить кровоток без стентирования и баллонной ангиопластики. Это особенно актуально для пациентов с тяжелыми формами кальциноза, где традиционные методы бессильны. Кальцинированные бляшки представляют собой чрезвычайно твердые образования, которые с трудом поддаются механическому воздействию обычных баллонов и требуют высоких давлений, чреватых разрывом сосуда. Нанороботы, оснащенные алмазными микросверлами или ультразвуковыми излучателями, способны разрушать кальциевые отложения послойно, не повреждая эндотелий. В отличие от ротабляции, где абразивное воздействие может привести к эмболизации дистального русла микрочастицами, нанороботы захватывают фрагменты бляшки в специальные контейнеры или измельчают их до размеров, безопасных для капиллярного кровотока.
Мы провели серию экспериментов на животных моделях, где биогибридные роботы на основе сперматозоидов и магнитных наночастиц успешно доставили антикоагулянт точно в тромбированный участок сосуда. Точность позиционирования составила менее 100 микрон, что недостижимо для обычной катетеризации, — отмечает доктор Сара Митчелл, руководитель лаборатории биомедицинской инженерии Массачусетского технологического института.
Офтальмология также получает выгоду от внедрения нанотехнологий. Операции на сетчатке и стекловидном теле требуют ювелирной точности. Микророботы, вводимые инъекционно в глазное яблоко, способны удалять эпиретинальные мембраны или доставлять стволовые клетки к зонам дегенерации, не травмируя окружающие здоровые ткани. Стекловидное тело представляет собой вязкую среду, в которой традиционные инструменты испытывают значительное сопротивление, а любые неосторожные движения могут привести к отслойке сетчатки. Нанороботы, движущиеся за счет магнитного поля или ультразвука, способны маневрировать в этой среде с минимальной инерцией, а их размеры позволяют проходить через узкие пространства между волокнами стекловидного тела, не вызывая тракционного воздействия на сетчатку. В перспективе такие устройства смогут выполнять витрэктомию без единого разреза, просто растворяя патологические включения и аспирируя измененный гель через микроканалы.
Сравнительный анализ традиционной и нанороботизированной хирургии
Для наглядного понимания преимуществ нового подхода стоит обратиться к цифрам. Разница в травматичности и сроках восстановления колоссальна, что подтверждается данными последних клинических исследований и математических моделей. Традиционная хирургия, даже в минимально инвазивном варианте, неизбежно сопровождается повреждением покровных тканей, кровопотерей и запуском системного воспалительного ответа. Нанороботизированное вмешательство принципиально меняет парадигму: доступ осуществляется через естественные отверстия или инъекцию, а все манипуляции происходят на микроуровне, где механическое воздействие на ткани сопоставимо с физиологическими процессами. Это не просто уменьшение разреза, а полное устранение хирургической травмы как таковой, что переводит операцию из категории агрессивных вмешательств в разряд терапевтических процедур, сопоставимых по инвазивности с внутривенной инъекцией.
| Параметр | Традиционная операция (лапаротомия) | Нанороботизированное вмешательство |
|---|---|---|
| Средний размер доступа | 10–20 см | 0 см (инъекция/перорально) |
| Кровопотеря | 200–500 мл | менее 5 мл |
| Риск инфекционных осложнений | 8–12% | менее 0.5% |
| Срок госпитализации | 7–14 дней | амбулаторно / 1 день |
| Время восстановления трудоспособности | 4–6 недель | 2–3 дня |
Данные основаны на агрегированных показателях хирургических отделений клиник Европы и США за 2022–2024 годы, а также на прогнозных моделях внедрения микроустройств, опубликованных в журнале Advanced Intelligent Systems. Эти цифры наглядно демонстрируют, что экономический эффект от внедрения нанороботов будет сопоставим с революцией, которую в свое время произвела лапароскопия, но в гораздо большем масштабе. Сокращение койко-дней, отказ от дорогостоящих антибиотиков широкого спектра и снижение числа повторных госпитализаций по поводу послеоперационных осложнений позволят высвободить значительные ресурсы, которые могут быть направлены на развитие профилактической медицины и лечение хронических заболеваний.
Однако было бы наивно полагать, что технология лишена ограничений. Существуют барьеры, связанные с выведением отработанных нанороботов из организма, их возможной агрегацией в капиллярах и иммунным ответом на чужеродные материалы. Тем не менее темпы развития нанофабрикации позволяют смотреть на эти проблемы как на решаемые инженерные задачи, а не фундаментальные запреты. Иммунный ответ может быть подавлен за счет покрытия устройств полиэтиленгликолем или мембранами эритроцитов, которые маскируют их под собственные клетки организма. Проблема агрегации решается путем создания роботов, способных к самодисперсии под действием ультразвука или изменения pH среды. Выведение продуктов деградации обеспечивается использованием биоразлагаемых полимеров, которые распадаются на безопасные метаболиты, естественным путем утилизируемые печенью и почками.
Ключевые преимущества применения микроскопических устройств в хирургии можно сформулировать следующим образом:
- Нанороботы-хирурги обеспечивают субмиллиметровую точность воздействия, недостижимую для человеческой руки, даже усиленной роботизированными ассистентами типа Da Vinci.
- Отсутствие разрезов исключает формирование спаечного процесса в брюшной полости, что является бичом повторных операций.
- Возможность амбулаторного лечения снижает нагрузку на стационарный фонд и уменьшает стоимость медицинской услуги в долгосрочной перспективе.
- Снижение дозировок лекарственных препаратов в десятки раз за счет адресной доставки уменьшает токсическую нагрузку на печень и почки.
Второй аспект, требующий детализации — это материалы и источники энергии. В таблице ниже представлены основные типы движителей, используемых в прототипах, проходящих доклинические испытания. Выбор конкретной системы propulsion определяется не только техническими характеристиками, но и биологической средой, в которой предстоит работать устройству. Вязкость крови, наличие форменных элементов, скорость потока и турбулентность — все эти факторы критически влияют на эффективность движения. Инженеры вынуждены учитывать гидродинамику на микроуровне, где силы поверхностного натяжения и броуновское движение играют гораздо более значительную роль, чем гравитация и инерция, доминирующие в макромире традиционной хирургии.
| Тип propulsion | Источник энергии | Среда применения | Скорость (мкм/с) | Статус разработки |
|---|---|---|---|---|
| Магнитный (спиральный) | Вращающееся магнитное поле | Кровь, лимфа | 50–300 | Фаза II испытаний |
| Химический (пузырьковый) | Реакция перекиси водорода или глюкозы | Желудочно-кишечный тракт | 100–1000 | Доклинические исследования |
| Ультразвуковой (акустический) | Стоячие акустические волны | Мягкие ткани | 20–80 | Прототипы in vitro |
| Биогибридный (жгутиковый) | АТФ клетки-носителя | Вязкие биологические жидкости | 10–40 | Концептуальные модели |
Приведенные цифры демонстрируют, что инженеры идут разными путями, пытаясь найти оптимальный баланс между управляемостью, мощностью и безопасностью. Наиболее зрелой технологией на сегодняшний день является магнитная навигация, так как она позволяет осуществлять внешний контроль в реальном времени с помощью МРТ-совместимых установок. Магнитные поля беспрепятственно проникают через биологические ткани, не вызывая нагрева или ионизации, что делает их идеальным инструментом для управления устройствами внутри организма. Кроме того, современные МРТ-аппараты уже обладают достаточной мощностью и градиентной системой для создания сложных трехмерных траекторий движения нанороботов, что позволяет использовать существующую инфраструктуру без необходимости разработки принципиально нового оборудования.
Специалисты в области интервенционной радиологии особенно подчеркивают важность обратной связи. Робот должен не только действовать, но и «сообщать» о своих действиях.
Главная сложность не в том, чтобы заставить частицу двигаться, а в том, чтобы понять, где она находится в конкретный момент и что она там делает. Мы работаем над интеграцией магнитоэлектрических сенсоров, которые позволят отслеживать траекторию каждого устройства с точностью до миллиметра в трехмерном пространстве без использования рентгеновского излучения, — комментирует профессор Хироши Танака, ведущий разработчик систем навигации из Университета Осаки.
Помимо технических аспектов, огромное значение имеет подготовка медицинского персонала. Врач будущего должен обладать компетенциями не только хирурга, но и инженера-программиста, способного корректировать алгоритмы поведения роя нанороботов в зависимости от интраоперационной картины. Уже сейчас в ведущих университетах вводятся междисциплинарные программы, объединяющие молекулярную биологию, физику твердого тела и клиническую медицину. Новая специальность — нанохирург — потребует глубокого понимания как биологических процессов, так и принципов управления микроскопическими системами. Это не просто расширение существующих компетенций, а формирование принципиально новой профессии на стыке медицины, инженерии и информатики. Обучение таких специалистов займет годы, но именно они станут проводниками технологии в широкую клиническую практику, адаптируя ее под нужды конкретных пациентов и разрабатывая новые протоколы вмешательств.
Отдельного внимания заслуживает этическая сторона вопроса. Возможность манипулировать клетками и генами с помощью микроскопических машин порождает споры о пределах вмешательства в человеческую природу. Однако, с точки зрения практической хирургии, преимущества для пациентов с тяжелыми сосудистыми катастрофами или неоперабельными опухолями перевешивают абстрактные риски. Технология нанороботов-хирургов в первую очередь нацелена на спасение жизней там, где традиционные методы бессильны или несут чрезмерный риск. Этические комитеты и регуляторные органы должны выработать четкие критерии допустимости применения нанороботов, особенно в случаях, когда речь идет о вмешательстве на уровне генома или нейрональных сетей. Важно разграничить терапевтическое применение, направленное на восстановление здоровья, и потенциальное использование технологии для улучшения человеческих способностей, что может привести к новым формам социального неравенства.
Процесс внедрения в клинику будет поэтапным. Сначала появятся устройства для диагностики и локальной доставки лекарств, затем — для механической тромбэктомии, и лишь в отдаленной перспективе — для полноценных внутриклеточных операций. Такой подход позволяет накапливать статистику безопасности и постепенно адаптировать нормативную базу. Регуляторы, такие как FDA и EMA, уже разрабатывают специальные протоколы оценки наномедицинских продуктов, учитывающие их уникальные свойства, отличные от классических фармацевтических субстанций. В отличие от лекарств, нанороботы представляют собой активные устройства, поведение которых зависит от внешних условий и программного обеспечения, что требует новых подходов к стандартизации, контролю качества и оценке рисков. Каждая партия устройств должна проходить строгую проверку не только на стерильность и биосовместимость, но и на функциональную состоятельность, точность навигации и предсказуемость поведения в биологических средах.
Влияние на экономику здравоохранения также будет значительным. Сокращение времени операции, отказ от общей анестезии и длительной реанимации позволят перераспределить ресурсы в пользу амбулаторного звена. Для пациента это означает возвращение к привычной жизни в течение нескольких суток, а не месяцев. Именно поэтому инвестиции в стартапы, разрабатывающие медицинские микророботы, растут экспоненциально, привлекая капитал как фармацевтических гигантов, так и венчурных фондов Кремниевой долины. Рынок наномедицины, по прогнозам аналитиков, достигнет сотен миллиардов долларов в течение ближайших десятилетий, а сегмент хирургических нанороботов станет одним из самых быстрорастущих. Крупные медицинские корпорации уже заключают стратегические партнерства с университетскими лабораториями, стремясь закрепить за собой патенты на ключевые технологии управления, навигации и биодеградации.
Одним из важнейших направлений развития является создание роевых систем, где множество простых нанороботов действуют согласованно, подобно колонии муравьев или стае птиц. Такой подход позволяет решать задачи, недоступные одиночному устройству, например, эмболизацию крупной опухоли, требующую одновременного перекрытия множества сосудов. Роевое управление основано на принципах децентрализованного интеллекта, где каждый робот следует простым локальным правилам, а сложное коллективное поведение возникает как эмерджентное свойство всей системы. Это снижает требования к вычислительным мощностям и делает систему устойчивой к потере отдельных единиц. Кроме того, рой может динамически перестраиваться в ответ на изменения в окружающей среде, например, обходя препятствия или концентрируясь в зонах наибольшей патологической активности.
Разработка нанороботов-хирургов требует беспрецедентного уровня междисциплинарного сотрудничества. Физики, химики, биологи, инженеры, программисты и врачи работают в тесной связке, обмениваясь знаниями и технологиями. Успех в этой области зависит не только от прорывов в отдельных дисциплинах, но и от способности интегрировать их достижения в единую систему. Университетские исследовательские центры и частные компании создают совместные лаборатории, где фундаментальные открытия быстро находят прикладное применение. Государственные программы финансирования, такие как инициативы Национальных институтов здоровья США и Европейского исследовательского совета, выделяют значительные средства на проекты, связанные с медицинской наноробототехникой, понимая стратегическую важность этой технологии для будущего здравоохранения.
Клинические испытания первых нанороботизированных систем уже начались в нескольких странах. Речь идет о простых устройствах, предназначенных для диагностики желудочно-кишечного тракта и доставки лекарств к определенным участкам кишечника. Эти исследования, хотя и находятся на ранних стадиях, предоставляют бесценные данные о поведении нанороботов в реальных условиях человеческого организма, их взаимодействии с иммунной системой и эффективности выведения. Результаты первых фаз испытаний демонстрируют обнадеживающие показатели безопасности: серьезных побочных эффектов не зарегистрировано, а устройства успешно выполняли свои функции у большинства пациентов. Это вселяет оптимизм в отношении дальнейшего развития технологии и ее распространения на более сложные области применения, такие как сердечно-сосудистая система и центральная нервная система.
Будущее хирургии видится не как конкуренция человека и машины, а как симбиоз, где врач становится стратегом, а нанороботы — его высокоточным инструментом, действующим в недоступных ранее пространствах организма. Способность восстанавливать проходимость сосудов, удалять патологические клетки и стимулировать регенерацию тканей без единого разреза открывает дверь в медицину, где боль, шрамы и страх перед операцией останутся в прошлом. Эта трансформация затронет не только техническую сторону медицины, но и психологию пациентов, которые будут воспринимать хирургическое вмешательство не как травматичное событие, а как рутинную процедуру, сопоставимую с визитом к стоматологу. Исчезновение страха перед операцией, в свою очередь, приведет к более раннему обращению за медицинской помощью и улучшению исходов лечения. Список ключевых технологических направлений, определяющих развитие нанороботизированной хирургии, включает следующие позиции:
- Разработка биосовместимых и биодеградируемых материалов, способных выполнять механические функции и безопасно растворяться после завершения миссии.
- Создание систем внешнего управления и визуализации, обеспечивающих точную навигацию в реальном времени без вредного излучения.
- Интеграция сенсорных элементов, позволяющих нанороботам распознавать биомаркеры заболеваний и передавать информацию о локальных условиях.
- Разработка алгоритмов роевого интеллекта, обеспечивающих согласованное действие множества устройств для решения сложных клинических задач.
- Формирование нормативной базы и стандартов качества, гарантирующих безопасность и эффективность наномедицинских продуктов.
Каждое из этих направлений развивается параллельно, и прогресс в одном неизбежно ускоряет прогресс в других. Материаловеды создают новые полимеры, которые позволяют инженерам проектировать более сложные механизмы, что, в свою очередь, требует более совершенных алгоритмов управления, стимулируя программистов к разработке новых методов навигации. Этот синергетический эффект является главным двигателем технологической революции, разворачивающейся на наших глазах. В ближайшие годы мы станем свидетелями перехода от лабораторных прототипов к серийному производству нанороботов, что потребует создания новых отраслей промышленности и трансформации существующих производственных цепочек. Медицина будущего рождается сегодня в исследовательских центрах, и ее облик будет определяться не только научными открытиями, но и способностью общества адаптироваться к новым возможностям, которые несет с собой эра нанохирургии.
Вопросы и ответы
Краткие ответы сформированы по содержанию этой статьи.
Что важно знать о материале «Нанороботы-хирурги: операция без скальпеля»?
Современная медицина стоит на пороге события, которое еще полвека назад описывали лишь в самых смелых фантастических романах. Речь идет о внедрении в клиническую практику устройств, способных проводить хирургические манипуляции на клеточном уровне, не оставляя на коже пациента ни единого разреза. Нанороботы-хирурги перестают быть концепцией завтрашнего дня, превращаясь в осязаемую технологию, которая обещает перевернуть представление об инвазивности, реабилитации и точности медицинского вмешательства. Мы наблюдаем зарождение эры, где скальпель уступает место программируемым молекулярным машинам, действующим внутри кровеносной системы и тканей организма. Эта трансформация затрагивает не только техническую сторону медицины, но и саму философию лечения: от грубого механического удаления патологии к тонкой, ювелирной коррекции биологических процессов на уровне отдельных клеток и молекул. Пациент перестает быть объектом хирургической агрессии, становясь средой, в которой действуют...
Как разобраться в теме «Нанороботы-хирурги: операция без скальпеля»?
Начните с основной мысли статьи, затем проверьте детали, примеры и выводы, которые помогают понять тему без лишнего поиска.
Почему стоит обратить внимание на «Нанороботы-хирурги: операция без скальпеля»?
Материал помогает быстро оценить суть вопроса и понять, какие факты или советы могут быть полезны читателю.
Какие выводы можно сделать из материала «Нанороботы-хирурги: операция без скальпеля»?
Главный вывод зависит от контекста публикации, но статью удобно использовать как краткую отправную точку по теме.
Чем полезна статья «Нанороботы-хирурги: операция без скальпеля»?
Она экономит время: основные сведения собраны в одном месте и поданы в формате, который легко просмотреть перед детальным чтением.
Когда пригодится информация про «Нанороботы-хирурги: операция без скальпеля»?
Информация пригодится, когда нужно быстро освежить тему, сравнить факты или найти аргументы для дальнейшего изучения.
На что обратить внимание в публикации «Нанороботы-хирурги: операция без скальпеля»?
Обратите внимание на дату, источники, ключевые формулировки и практические детали, которые влияют на понимание материала.
Какие нюансы раскрывает тема «Нанороботы-хирурги: операция без скальпеля»?
Публикация раскрывает основные акценты темы и помогает отделить главные факты от второстепенных деталей.