Ручной Робот: 3D-печать на Вашем Строительном Участке
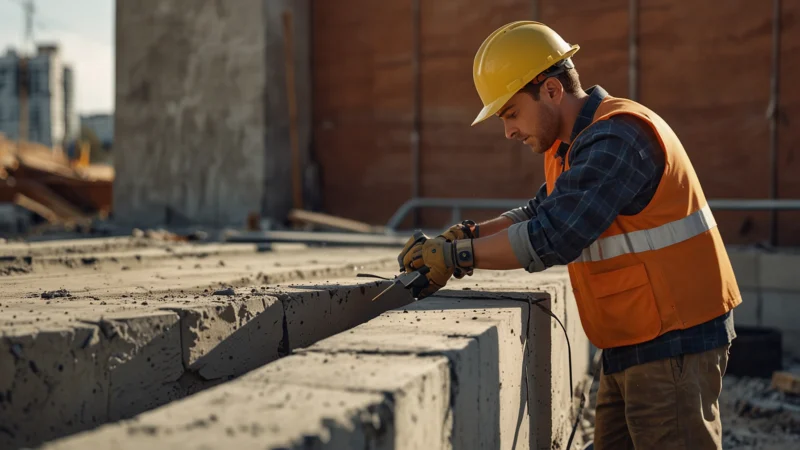
ручной робот 3D-печать — Современная строительная площадка все меньше напоминает хаотичное скопление опалубки, бетономешалок и ручного труда. Технологии аддитивного производства, еще вчера казавшиеся уделом высокоточных лабораторий, сегодня активно внедряются в сферу капитального строительства. Речь идет не о стационарных портальных принтерах, привязанных к фундаменту цеха, а о мобильных решениях, которые можно перенести непосредственно на объект. Именно таким прорывом становится ручной робот для 3D-печати, меняющий представление о геометрии, скорости и экономике строительных процессов. Данная технология открывает принципиально новые горизонты для архитекторов, инженеров и строительных бригад, позволяя реализовывать проекты любой сложности непосредственно на участке, без необходимости транспортировки громоздкого оборудования или изготовления дорогостоящей оснастки в заводских условиях.
Внедрение мобильных аддитивных комплексов в повседневную практику строительства происходит стремительными темпами. Если еще пять лет назад подобные устройства воспринимались как экспериментальные прототипы, то сегодня они становятся полноценным рабочим инструментом, доступным не только крупным корпорациям, но и средним подрядным организациям. Ключевым фактором является простота эксплуатации, сопоставимая с управлением обычным строительным инструментом, но при этом обеспечивающая точность, недостижимую при ручной кладке или штукатурных работах традиционными методами. Гибкость применения, возможность оперативной корректировки параметров печати и высокая мобильность делают ручного робота незаменимым помощником на современных объектах.
Существенное значение имеет и экологический аспект. Аддитивные технологии позволяют минимизировать количество отходов, поскольку материал наносится точно в необходимом объеме, без излишков, характерных для традиционной опалубочной технологии. Кроме того, появляется возможность использования местных материалов и вторичного сырья в составе строительных смесей, что дополнительно снижает углеродный след строительного производства. Все эти факторы в совокупности формируют устойчивый тренд на цифровизацию и роботизацию строительной отрасли, где ручной робот занимает одну из ключевых позиций как связующее звено между цифровой моделью здания и физическим объектом.
Технологический прорыв: от станка к мобильному манипулятору
Классические строительные 3D-принтеры, работающие по принципу дельта-робота или портальной системы, имеют существенное ограничение: их рабочий объем строго ограничен размерами рамы. Это делает невозможным печать объектов, превышающих габариты самого станка, а транспортировка крупногабаритной конструкции на участок сопряжена с логистическими трудностями и значительными финансовыми затратами. Ручной робот, представляющий собой легкий манипулятор, закрепляемый на мобильной платформе или даже на стреле экскаватора, снимает эти ограничения полностью. Оператор управляет соплом, подающим строительную смесь, в то время как программное обеспечение корректирует траекторию, скорость и толщину слоя в реальном времени, компенсируя возможные неточности человеческих движений.
Принципиальное отличие мобильного манипулятора от стационарного станка заключается в интуитивности управления. Если для работы с промышленным оборудованием требуется квалифицированный инженер-программист, способный настроить траектории движения и параметры экструзии, то здесь мастер с опытом штукатурных или бетонных работ может освоить базовые принципы за несколько дней интенсивного обучения. Система обратной связи позволяет роботу компенсировать дрожание рук человека, обеспечивая идеальную геометрию линии, сравнимую с машинной печатью. Это гибридный подход, где человеческий глаз отвечает за стратегию и контроль качества, а автоматика — за точность исполнения и стабильность параметров нанесения материала.
Техническая архитектура ручного робота включает несколько ключевых компонентов: легкий манипулятор с шестью степенями свободы, экструзионную головку с системой подачи смеси, блок управления с сенсорным интерфейсом и программное обеспечение, интегрируемое с BIM-моделями. Масса устройства обычно не превышает 25-30 килограммов, что позволяет одному оператору переносить его между рабочими зонами без использования грузоподъемной техники. Питание может осуществляться от стандартной сети 220 вольт или от аккумуляторных батарей, обеспечивающих автономную работу в течение нескольких часов. Такая мобильность особенно ценна при работе на высоте, в стесненных условиях городской застройки или на удаленных объектах без стабильного энергоснабжения.
Мы протестировали несколько прототипов мобильных манипуляторов на реальных объектах. Основное преимущество — возможность печатать криволинейные конструкции прямо по месту, без изготовления дорогостоящей опалубки. Это экономит до 40% времени на этапе возведения стен и малых архитектурных форм, — отмечает Андрей Волошин, технический директор компании «СтройАддитив».
Ключевым элементом является экструдер, способный работать с быстросхватывающимися смесями на основе цемента, гипса или полимербетона. В отличие от традиционной кирпичной кладки, где каждый элемент требует ручной укладки и последующей расшивки швов, здесь материал подается непрерывной лентой, формируя монолитную структуру с высокими показателями адгезии между слоями. Система подачи оснащена датчиками давления и расхода, позволяющими точно дозировать количество материала в зависимости от скорости движения манипулятора. Это исключает образование наплывов или разрывов в печатаемой конструкции, обеспечивая равномерную толщину слоя по всей длине траектории.
Важным аспектом технологического прорыва является и снижение требований к подготовке основания. Если стационарные принтеры требуют идеально выровненной платформы и сложной калибровки, то ручной робот способен работать на неровных поверхностях, автоматически адаптируясь к перепадам высот. Лазерные дальномеры и инерциальные датчики, встроенные в манипулятор, обеспечивают постоянный контроль положения сопла относительно уже нанесенных слоев, корректируя траекторию в режиме реального времени. Это позволяет достигать точности позиционирования до 2-3 миллиметров даже при работе на сложных криволинейных поверхностях или при возведении конструкций с переменной толщиной стен.
Практическое применение и экономическая эффективность
Сфера использования ручного робота на стройплощадке выходит далеко за рамки экспериментальных павильонов и выставочных образцов. В первую очередь, это создание элементов сложной геометрии: радиусных перегородок, колонн нестандартного сечения, декоративных фасадных панелей и элементов ландшафтного дизайна. Там, где традиционная опалубка требует сложных расчетов и высокой квалификации плотников, аддитивный метод позволяет реализовать замысел архитектора с минимальными трудозатратами и в значительно более сжатые сроки. Особенно востребована технология при строительстве объектов с индивидуальной архитектурой, где каждый элемент уникален и не может быть тиражирован стандартными методами.
Также технология незаменима при реставрации и реконструкции исторических зданий. Восстановление утраченных фрагментов лепнины, карнизов или рустованных поверхностей часто упирается в отсутствие оригинальных форм и матриц для отливки. С помощью ручного робота мастер может «дорисовать» недостающий объем прямо на стене, используя лазерную проекцию контура, полученную на основе архивных чертежей или фотограмметрии сохранившихся элементов. Это открывает новые возможности для сохранения архитектурного наследия, позволяя воссоздавать утраченные детали с высокой степенью точности без необходимости изготовления дорогостоящих форм и оснастки.
Среди ключевых преимуществ практического применения ручного робота можно выделить следующие аспекты:
- Существенное сокращение сроков возведения криволинейных и нестандартных конструкций за счет исключения этапа изготовления опалубки и арматурных каркасов для ненагруженных элементов.
- Минимизация отходов производства благодаря точному дозированию материала и отсутствию обрезков, характерных для традиционных методов формовки.
- Возможность работы в стесненных условиях и на высоте без установки громоздких лесов, что особенно актуально при реконструкции эксплуатируемых зданий.
- Снижение требований к квалификации рабочих при одновременном повышении точности и повторяемости геометрических параметров конструкций.
- Гибкость в изменении проектных решений непосредственно на площадке без остановки производственного цикла.
| Параметр | Традиционная опалубка | Стационарный 3D-принтер | Ручной робот |
|---|---|---|---|
| Скорость возведения 1 м² стены | 4–6 часов | 1–2 часа | 2–3 часа |
| Стоимость оснастки | Высокая (фанера, крепеж) | Низкая (отсутствует) | Низкая (отсутствует) |
| Мобильность | Средняя | Крайне низкая | Высокая |
| Сложность геометрии | Ограничена | Высокая | Максимальная |
| Квалификация оператора | Плотник-бетонщик | Инженер-программист | Бетонщик с базовым обучением |
Экономическая модель также выглядит убедительно. Отсутствие необходимости в опалубке, арматурных каркасах для ненагруженных конструкций и снижение объема отходов (обрезков, остатков смеси) позволяют говорить о снижении себестоимости на 25–35% в сегменте малых форм и архитектурного декора. Важно понимать, что ручной робот для 3D-печати не заменяет полностью монолитное строительство несущих конструкций, но занимает нишу высокоэффективного инструмента для сопутствующих работ, где традиционные методы либо слишком дороги, либо технически сложны в реализации.
Кроме того, сокращается логистическое плечо. Смесь для печати поставляется в сухом виде в мешках, а вода добавляется на месте. Это исключает необходимость заказывать миксеры с товарным бетоном для мелких объемов, что особенно актуально для удаленных участков или стесненных городских условий, где проезд крупногабаритной техники затруднен или требует специальных согласований. Снижение зависимости от поставок готового бетона также повышает автономность строительной бригады и позволяет более гибко планировать график работ.
Дополнительным экономическим преимуществом является возможность перераспределения трудовых ресурсов. Вместо бригады плотников-опалубщиков, каменщиков и штукатуров для выполнения сложных геометрических работ достаточно одного-двух операторов, прошедших обучение работе с ручным роботом. Это не только сокращает фонд оплаты труда, но и снижает риски, связанные с дефицитом квалифицированных специалистов на рынке строительных услуг. Инвестиции в оборудование окупаются в течение 6-12 месяцев при условии регулярной загрузки на объектах с высокой долей нестандартных архитектурных решений.
Ограничения, материалы и перспективы развития
Несмотря на очевидные преимущества, технология имеет ряд технических нюансов, которые необходимо учитывать при внедрении. Главный вызов — реология смеси. Материал должен быть достаточно пластичным, чтобы проходить через шланги и сопло без закупорки, но при этом быстро набирать прочность, чтобы не деформироваться под весом последующих слоев. Современные составы на основе гипсоцементных вяжущих с полимерными добавками решают эту задачу, обеспечивая схватывание в течение 10–15 минут. Однако достижение стабильных характеристик требует точного соблюдения пропорций и температурного режима, что накладывает определенные требования на организацию рабочего процесса.
Существенное влияние на качество печати оказывают погодные условия. Высокая температура воздуха ускоряет схватывание смеси, что может привести к преждевременному затвердеванию материала в шлангах и сопле. Низкие температуры, напротив, замедляют процесс гидратации, увеличивая риск деформации свеженапечатанных слоев. Поэтому производители рекомендуют использовать ручного робота в диапазоне температур от +5 до +35 градусов Цельсия, а при выходе за эти пределы применять специальные добавки или организовывать локальный обогрев рабочей зоны.
Проблема не в самом роботе, а в стабильности смеси. Если оператор замешкался, смесь может начать схватываться в шланге. Мы рекомендуем использовать составы с открытым временем жизни не менее 30 минут и системы рециркуляции, — комментирует Мария Ковалева, технолог лаборатории строительных материалов «БилдТех».
Важным фактором является и человеческий ресурс. Хотя интерфейс управления интуитивен, мастер должен обладать пространственным мышлением и пониманием послойного наращивания. Ошибка в угле наклона сопла или скорости ведения может привести к расслоению шва и потере монолитности конструкции. Поэтому производители все чаще оснащают устройства лазерными указателями плоскости и датчиками расстояния до предыдущего слоя, которые в реальном времени подсказывают оператору оптимальные параметры движения. Некоторые модели имеют режим обучения, когда система анализирует действия опытного мастера и впоследствии может воспроизводить их автоматически.
Что касается конструктивной прочности, то напечатанные элементы без армирования хорошо работают на сжатие, но требуют усиления при работе на изгиб. В стенах, возводимых ручным роботом, часто предусматривают вертикальные штрабы, которые заполняются обычным бетоном с арматурой. Это гибридная схема, сочетающая скорость печати с надежностью классического железобетона. Для горизонтальных элементов, таких как балки или перемычки, применяется технология послойного армирования, когда между слоями печати укладываются композитные сетки или стальные стержни малого диаметра.
| Тип смеси | Прочность на сжатие (МПа) | Время до нанесения следующего слоя | Область применения |
|---|---|---|---|
| Гипсоцементная | 15–25 | 8–12 минут | Перегородки, декор |
| Микробетон (М300) | 30–40 | 15–20 минут | Малые архитектурные формы |
| Полимербетон | 45–60 | 5–7 минут | Фасадные панели, колонны |
| Глинобетон (эко) | 5–10 | 20–30 минут | Временные конструкции, ландшафт |
Перспективы развития связаны с интеграцией систем машинного зрения. Уже существуют прототипы, где камера на манипуляторе сканирует уже нанесенный слой и автоматически корректирует подачу материала, устраняя неровности. Это приближает ручной инструмент к полностью автономному роботу, сохраняя при этом гибкость человеческого контроля. Развитие алгоритмов искусственного интеллекта позволит в будущем автоматически распознавать дефекты печати и принимать решения о необходимости корректировки параметров без участия оператора.
Применение ручного робота также стимулирует развитие цифровых моделей зданий. Поскольку траектория печати строится на основе BIM-модели, прямое управление с планшета позволяет вносить изменения в проект «на лету». Архитектор может изменить радиус закругления стены утром, а к вечеру конструкция уже будет возведена с учетом правок. Это принципиально меняет взаимодействие между проектировщиками и строителями, сокращая время на согласование изменений и исключая ошибки, связанные с использованием устаревших чертежей.
Среди практических советов для подрядчиков, рассматривающих покупку или аренду такого оборудования, можно выделить несколько ключевых шагов, которые помогут избежать типичных ошибок на этапе внедрения:
- Начните с пилотного проекта на малых архитектурных формах, чтобы оценить реальную производительность вашей бригады и совместимость с доступными на рынке строительными смесями.
- Обратите внимание на наличие сервисной поддержки и возможности быстрой замены изнашиваемых частей экструдера (шнеков, сопел) — это критично для бесперебойной работы на объекте.
- Инвестируйте в обучение операторов работе с ручным роботом для 3D-печати, так как человеческий фактор остается определяющим в качестве конечного слоя и общей производительности.
- Проверьте совместимость программного обеспечения с вашими текущими CAD-системами, чтобы избежать двойной работы по конвертации файлов и потери данных при передаче моделей.
- Организуйте склад сухих смесей с контролем температуры и влажности, поскольку стабильность характеристик материала напрямую влияет на качество печати.
В целом, технология уверенно проходит путь от нишевого эксперимента к массовому инструменту. Снижение стоимости компонентов, появление отечественных аналогов смесей и рост числа подготовленных специалистов делают ее доступной не только для крупных холдингов, но и для средних строительных компаний. Развитие конкуренции на рынке оборудования приводит к появлению более доступных моделей, что дополнительно стимулирует распространение технологии в регионах.
Очевидно, что мы наблюдаем смену парадигмы: строительная площадка перестает быть местом исключительно ручного труда и превращается в высокотехнологичное производство, где точность цифровой модели сочетается с опытом и интуицией мастера. Ручной робот в этой системе — не замена человеку, а его высокоточный инструмент, расширяющий границы возможного в архитектуре и строительстве. Дальнейшее развитие технологии будет определяться не только техническими усовершенствованиями, но и готовностью строительного сообщества адаптироваться к новым методам работы, инвестировать в обучение персонала и пересматривать устоявшиеся производственные процессы.
Интеграция ручных роботов в строительную практику также открывает новые возможности для архитектурного творчества. Сложные органические формы, ранее считавшиеся нереализуемыми из-за ограничений традиционных методов строительства, становятся технически и экономически осуществимыми. Это может привести к появлению нового архитектурного языка, основанного на возможностях аддитивных технологий, где криволинейные поверхности и параметрические паттерны станут не исключением, а нормой. Строительная отрасль стоит на пороге фундаментальных изменений, и ручной робот для 3D-печати является одним из ключевых инструментов этой трансформации.
Вопросы и ответы
Краткие ответы сформированы по содержанию этой статьи.
Что важно знать о материале «Ручной Робот: 3D-печать на Вашем Строительном Участке»?
Ручной Робот: 3D-печать на Вашем Строительном Участке ручной робот 3D-печать - Современная строительная площадка все меньше напоминает хаотичное скопление опалубки, бетономешалок и ручного труда. Технологии аддитивного производства, еще вчера казавшиеся уделом высокоточных лабораторий, сегодня активно внедряются в сферу капитального строительства. Речь идет не о стационарных портальных принтерах, привязанных к фундаменту цеха, а о мобильных решениях, которые можно перенести непосредственно на объект. Именно таким прорывом становится ручной робот для 3D-печати, меняющий представление о геометрии, скорости и экономике строительных процессов. Данная технология открывает принципиально новые горизонты для архитекторов, инженеров и строительных бригад, позволяя реализовывать проекты любой сложности непосредственно на участке, без необходимости транспортировки громоздкого оборудования или изготовления дорогостоящей оснастки в заводских условиях. Внедрение мобильных аддитивных комплексов в повседневную практику строительства происходит стремительными...
Как разобраться в теме «Ручной Робот: 3D-печать на Вашем Строительном Участке»?
Начните с основной мысли статьи, затем проверьте детали, примеры и выводы, которые помогают понять тему без лишнего поиска.
Почему стоит обратить внимание на «Ручной Робот: 3D-печать на Вашем Строительном Участке»?
Материал помогает быстро оценить суть вопроса и понять, какие факты или советы могут быть полезны читателю.
Какие выводы можно сделать из материала «Ручной Робот: 3D-печать на Вашем Строительном Участке»?
Главный вывод зависит от контекста публикации, но статью удобно использовать как краткую отправную точку по теме.
Чем полезна статья «Ручной Робот: 3D-печать на Вашем Строительном Участке»?
Она экономит время: основные сведения собраны в одном месте и поданы в формате, который легко просмотреть перед детальным чтением.
Когда пригодится информация про «Ручной Робот: 3D-печать на Вашем Строительном Участке»?
Информация пригодится, когда нужно быстро освежить тему, сравнить факты или найти аргументы для дальнейшего изучения.
На что обратить внимание в публикации «Ручной Робот: 3D-печать на Вашем Строительном Участке»?
Обратите внимание на дату, источники, ключевые формулировки и практические детали, которые влияют на понимание материала.
Какие нюансы раскрывает тема «Ручной Робот: 3D-печать на Вашем Строительном Участке»?
Публикация раскрывает основные акценты темы и помогает отделить главные факты от второстепенных деталей.