Интернет вещей в хирургии: робот-ассистент с протоколом машинного обучения
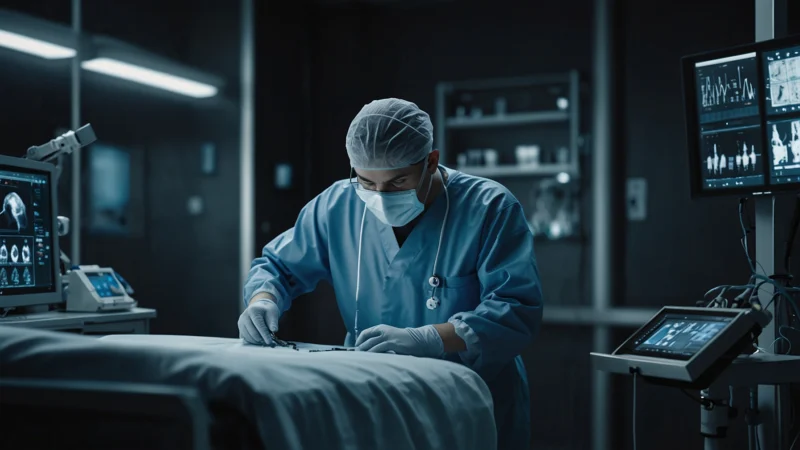
Современная операционная все чаще напоминает цифровой командный центр, где переплетаются механика, электроника и программные алгоритмы. Ключевым драйвером этой трансформации выступает интернет вещей в хирургии, объединяющий диагностические приборы, системы визуализации и исполнительные механизмы в единый контур управления. Речь идет не просто об автоматизации отдельных действий, а о создании киберфизической среды, способной анализировать биологические сигналы пациента и корректировать траекторию инструментов в режиме реального времени.
Внедрение сетевых протоколов в операционную кардинально меняет подход к планированию вмешательства. Хирург получает доступ к данным МРТ, КТ и ультразвукового сканирования непосредственно на консоли робота-ассистента. Датчики, расположенные на теле пациента и внутри инструментов, непрерывно передают информацию о температуре тканей, сопротивлении, кровотоке и электрической активности. Эта синергия позволяет снизить влияние человеческого фактора и минимизировать ятрогенные повреждения.
Архитектура киберфизической операционной
Роботизированный комплекс нового поколения состоит из нескольких функциональных слоев. На нижнем уровне находятся сенсоры и актуаторы: эндоскопические камеры, тактильные манипуляторы, коагуляторы и системы подачи анестетиков. Средний уровень представлен шлюзами и концентраторами, обеспечивающими передачу данных по защищенным каналам связи. Верхний уровень — это аналитическое ядро с протоколом машинного обучения, которое обрабатывает входящие потоки и формирует управляющие команды.
Важной особенностью является высокая степень резервирования. Каждый критически важный узел дублируется, а алгоритмы постоянно проверяют целостность сигнала. Если задержка превышает допустимый порог (обычно 5–10 миллисекунд), система автоматически переключается на локальный контур управления, предотвращая неконтролируемые движения манипулятора. Надежность здесь важнее производительности, поскольку цена ошибки измеряется человеческой жизнью.
Протокол машинного обучения в данном контексте выполняет роль интеллектуального фильтра. Он анализирует исторические данные о тысячах проведенных операций, выявляет паттерны успешных действий и адаптирует поведение робота под конкретную анатомию пациента. В отличие от классических экспертных систем, такие алгоритмы способны обучаться на новых клинических случаях без полного перепрограммирования.
Мы наблюдаем переход от телеуправляемых манипуляторов к полуавтономным системам, которые сами распознают типы тканей и предлагают оптимальную стратегию рассечения. Протокол машинного обучения позволяет роботу накапливать «клинический опыт», недоступный одному хирургу за всю карьеру, — отмечает руководитель отделения роботической хирургии одной из университетских клиник.
Практическое применение и клинические сценарии
Наиболее зрелые решения сегодня применяются в урологии, гинекологии и абдоминальной хирургии. Робот-ассистент с интегрированным ИИ способен удерживать эндоскоп в заданной позиции, компенсируя дыхательные движения диафрагмы. Это особенно важно при операциях на печени и поджелудочной железе, где амплитуда смещения органов может достигать нескольких сантиметров.
Другой востребованный сценарий — микроанастомозы сосудов. Датчики наложения швов передают данные о натяжении нити и деформации стенки артерии. Алгоритм в реальном времени рассчитывает оптимальное усилие затягивания, предотвращая разрыв или ишемию. По данным клинических испытаний, частота послеоперационных тромбозов при использовании такой технологии снижается на 18–22%.
Интеграция интернета вещей позволяет также реализовать концепцию дистанционного наставничества. Опытный хирург из другого города может подключаться к операционной через защищенный канал, видеть все показатели и даже управлять отдельными инструментами. Это открывает новые горизонты для обучения молодых специалистов и оказания экстренной помощи в удаленных регионах.
Стоит упомянуть и о применении в нейрохирургии. Здесь роботизированные системы с элементами машинного зрения помогают точно позиционировать электроды для глубокой стимуляции мозга. Данные интраоперационной навигации сопоставляются с предоперационными снимками, а алгоритм прогнозирует смещение структур при вскрытии твердой мозговой оболочки.
- Автоматическая компенсация физиологического тремора рук хирурга с точностью до 0,02 мм.
- Интраоперационный мониторинг жизненных показателей с предиктивной аналитикой критических состояний.
- Сегментация анатомических структур на основе сверточных нейронных сетей в потоковом видео.
- Формирование цифрового паспорта операции с полной трассировкой действий для послеоперационного разбора.
Отдельного внимания заслуживает проблема стандартизации. Разные производители используют собственные протоколы обмена данными, что затрудняет интеграцию оборудования. Однако появление открытых стандартов, таких как OR.NET и SDC (Service-oriented Device Connectivity), постепенно решает эту задачу, позволяя объединять технику различных вендоров в единый хирургический контур.
Безопасность, этика и ограничения технологии
Кибербезопасность является критическим аспектом внедрения интернета вещей в хирургическую практику. Компрометация канала управления может привести к фатальным последствиям. Поэтому все данные шифруются с использованием алгоритмов, устойчивых к квантовому взлому, а доступ к системе осуществляется по многофакторной аутентификации, включая биометрию.
Не менее важен вопрос юридической ответственности. Если робот-ассистент с протоколом машинного обучения допустил ошибку, кто несет ответственность — производитель, программист, больница или оперирующий хирург? Пока законодательство большинства стран не дает однозначного ответа. Это сдерживает массовое распространение полностью автономных систем, оставляя финальное решение всегда за человеком.
Технические ограничения также существуют. Наличие металлических имплантатов у пациента может искажать сигналы навигационных датчиков. Электромагнитные помехи от другого оборудования иногда приводят к ложным срабатываниям. Алгоритмы машинного обучения требуют огромных объемов качественных размеченных данных, которых пока недостаточно для редких хирургических патологий.
Важно понимать, что искусственный интеллект в операционной — это не замена хирурга, а расширение его возможностей. Система может предложить вариант, но ответственность за решение всегда лежит на враче. Мы внедряем технологии, которые снижают вариабельность результатов, но не отменяют клиническое мышление, — комментирует профессор кафедры оперативной хирургии.
Экономическая составляющая также играет роль. Стоимость полноценной роботизированной платформы с интегрированным ИИ может достигать нескольких миллионов долларов, не считая расходов на обслуживание и обучение персонала. Для небольших клиник такие инвестиции часто неподъемны, что создает неравенство в доступе к передовым медицинским технологиям.
| Параметр | Традиционная лапароскопия | Робот-ассистент с ИИ |
|---|---|---|
| Средняя кровопотеря (мл) | 280–350 | 140–190 |
| Длительность госпитализации (дней) | 5–7 | 2–4 |
| Частота конверсии к открытой операции (%) | 4,8 | 1,7 |
| Точность позиционирования инструмента (мм) | ±1,5 | ±0,3 |
Исследователи активно работают над созданием тактильной обратной связи. Сегодня хирург, управляющий роботом, практически не ощущает сопротивления тканей, что усложняет выполнение деликатных манипуляций. Новые сенсорные перчатки и системы пьезоэлектрической стимуляции призваны вернуть это важнейшее чувство, передавая вибрации и давление на кончики пальцев оператора.
- Предоперационное моделирование: создание трехмерной карты органа с наложением данных о кровоснабжении и иннервации.
- Интраоперационная навигация: непрерывное сопоставление виртуальной модели с реальным положением тканей через интернет вещей в хирургии.
- Адаптивное планирование: корректировка траектории доступа при обнаружении непредвиденных анатомических особенностей.
- Постоперационный анализ: автоматическое формирование отчета с выделением ключевых этапов и аномалий.
Открытым остается вопрос интероперабельности с больничными информационными системами. Электронная медицинская карта должна автоматически пополняться данными с датчиков робота, а назначения — корректироваться на основе интраоперационных находок. Пока это требует вмешательства человека, что снижает общую эффективность цифрового контура.
| Компонент | Функция | Частота обновления данных |
|---|---|---|
| Оптический трекер инструментов | Определение положения в пространстве | 200 Гц |
| Силовой датчик на зажиме | Измерение компрессии тканей | 1000 Гц |
| Спектральная камера | Дифференциация типов тканей | 30 кадров/с |
| Модуль машинного обучения | Прогнозирование рисков и подсказки | 10 мс (латентность) |
Перспективы развития связаны с внедрением федеративного обучения, при котором алгоритмы совершенствуются на данных из множества клиник без передачи самих медицинских записей. Это решает проблему конфиденциальности и позволяет создавать более точные модели. Также ожидается появление специализированных чипов с ускорением нейросетевых вычислений непосредственно в корпусе робота, что снизит зависимость от облачных сервисов.
Еще одним перспективным направлением является интеграция с технологиями дополненной реальности. Хирург в специальных очках видит проекцию внутренних органов поверх тела пациента, а робот-ассистент подсвечивает критические зоны, которые следует избегать. Такая визуализация значительно ускоряет обучение и снижает когнитивную нагрузку во время сложных этапов вмешательства.
Подводя итог, можно утверждать, что симбиоз интернета вещей, робототехники и машинного обучения формирует новую парадигму хирургической помощи. Технология уже сегодня демонстрирует измеримые клинические преимущества, но ее широкое внедрение требует решения комплекса технических, регуляторных и этических задач. Дальнейший прогресс будет зависеть от междисциплинарного сотрудничества инженеров, врачей и специалистов по данным.
Вопросы и ответы
Краткие ответы сформированы по содержанию этой статьи.
Что важно знать о материале «Интернет вещей в хирургии: робот-ассистент с протоколом машинного обучения»?
Современная операционная все чаще напоминает цифровой командный центр, где переплетаются механика, электроника и программные алгоритмы. Ключевым драйвером этой трансформации выступает интернет вещей в хирургии, объединяющий диагностические приборы, системы визуализации и исполнительные механизмы в единый контур управления. Речь идет не просто об автоматизации отдельных действий, а о создании киберфизической среды, способной анализировать биологические сигналы пациента и корректировать траекторию инструментов в режиме реального времени. Внедрение сетевых протоколов в операционную кардинально меняет подход к планированию вмешательства. Хирург получает доступ к данным МРТ, КТ и ультразвукового сканирования непосредственно на консоли робота-ассистента. Датчики, расположенные на теле пациента и внутри инструментов, непрерывно передают информацию о температуре тканей, сопротивлении, кровотоке и электрической активности. Эта синергия позволяет снизить влияние человеческого фактора и минимизировать ятрогенные повреждения. Архитектура киберфизической операционной...
Как разобраться в теме «Интернет вещей в хирургии: робот-ассистент с протоколом машинного обучения»?
Начните с основной мысли статьи, затем проверьте детали, примеры и выводы, которые помогают понять тему без лишнего поиска.
Почему стоит обратить внимание на «Интернет вещей в хирургии: робот-ассистент с протоколом машинного обучения»?
Материал помогает быстро оценить суть вопроса и понять, какие факты или советы могут быть полезны читателю.
Какие выводы можно сделать из материала «Интернет вещей в хирургии: робот-ассистент с протоколом машинного обучения»?
Главный вывод зависит от контекста публикации, но статью удобно использовать как краткую отправную точку по теме.
Чем полезна статья «Интернет вещей в хирургии: робот-ассистент с протоколом машинного обучения»?
Она экономит время: основные сведения собраны в одном месте и поданы в формате, который легко просмотреть перед детальным чтением.
Когда пригодится информация про «Интернет вещей в хирургии: робот-ассистент с протоколом машинного обучения»?
Информация пригодится, когда нужно быстро освежить тему, сравнить факты или найти аргументы для дальнейшего изучения.
На что обратить внимание в публикации «Интернет вещей в хирургии: робот-ассистент с протоколом машинного обучения»?
Обратите внимание на дату, источники, ключевые формулировки и практические детали, которые влияют на понимание материала.
Какие нюансы раскрывает тема «Интернет вещей в хирургии: робот-ассистент с протоколом машинного обучения»?
Публикация раскрывает основные акценты темы и помогает отделить главные факты от второстепенных деталей.