Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор
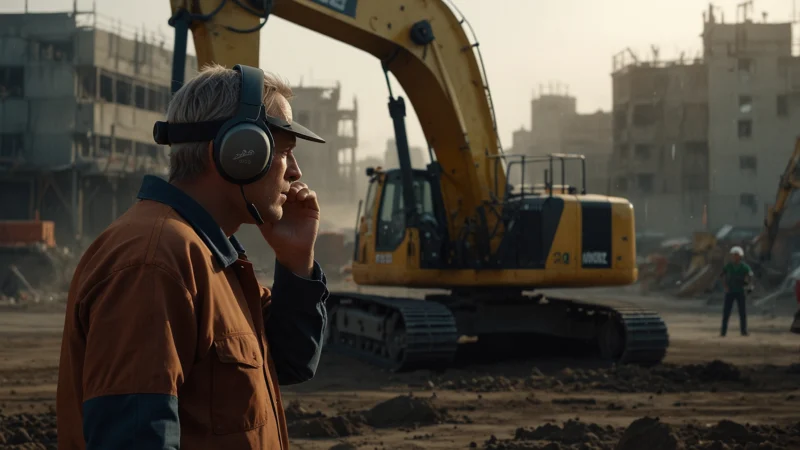
нейроконтроль спецтехники — Современная строительная площадка все меньше напоминает хаотичное скопление железа и дизельного дыма. Сегодня это высокотехнологичный полигон, где традиционная гидравлика уступает место цифровым двойникам, телеметрии и искусственному интеллекту. На фоне этой эволюции возникает закономерный вопрос: что дальше? Ответ, который еще десять лет назад звучал как научная фантастика, сегодня обретает черты реальных прототипов. Речь идет о прямом взаимодействии нервной системы человека и машины. Нейроконтроль спецтехники перестает быть метафорой, превращаясь в инженерную дисциплину, где экскаватор становится продолжением тела оператора, а не просто инструментом, управляемым рычагами.
Индустрия тяжелого машиностроения всегда консервативна, но даже здесь наступает момент, когда эволюционные улучшения гидравлики и двигателей упираются в физиологические пределы человека. Оператор, работающий двенадцать часов в смену, совершает тысячи микродвижений, каждое из которых требует концентрации и мышечного усилия. Усталость накапливается незаметно, приводя к ошибкам, простоям и авариям. Именно этот человеческий фактор становится главным ограничением производительности. Инженеры десятилетиями пытались решить проблему за счет автоматизации, но полная замена человека роботом на неструктурированной площадке пока невозможна. Слишком много переменных: неоднородный грунт, скрытые коммуникации, меняющиеся погодные условия, необходимость взаимодействия с другими рабочими. Поэтому логичным шагом становится не устранение человека, а его глубокая интеграция с машиной на уровне нервной системы.
Ключевая идея нейроконтроля заключается в том, чтобы убрать промежуточные звенья между намерением и действием. В традиционной схеме оператор видит цель, мозг формирует моторную программу, сигнал идет по спинному мозгу к мышцам руки, рука двигает джойстик, потенциометр преобразует положение рукоятки в электрический сигнал, контроллер интерпретирует его и открывает гидравлический клапан. Каждый из этих этапов вносит задержку от двадцати до ста миллисекунд. Суммарно за цикл копки набегают секунды, которые на масштабе рабочей смены превращаются в часы потерянного времени. Нейроинтерфейс сокращает цепочку до двух звеньев: мозг формирует намерение, декодер распознает паттерн и напрямую активирует гидравлику. Задержка снижается до уровня, сравнимого с естественной реакцией собственной конечности.
Однако скорость — не единственное преимущество. Более важным оказывается появление канала сенсорной обратной связи. Человек, лишенный тактильных ощущений, действует вслепую, полагаясь только на зрение. Экскаваторщик с многолетним стажем «чувствует» машину через вибрацию сиденья, звук двигателя и сопротивление рычагов. Это знание приходит с опытом и теряется при переходе на дистанционное управление или электродистанционные системы. Нейроконтроль позволяет вернуть это чувство, но уже в оцифрованном, усиленном виде. Датчики давления в гидроцилиндрах, акселерометры на стреле и тензодатчики на ковше передают информацию на тактильные актуаторы, закрепленные на коже оператора. Мозг быстро обучается интерпретировать эти сигналы как естественные ощущения, и экскаватор действительно начинает «чувствоваться» как продолжение тела.
Технологический прорыв: от джойстика к импульсу
Классическая схема управления экскаватором предполагает сложную цепочку: визуальная оценка — когнитивная обработка — моторная команда — физическое усилие на рычаг — гидравлический отклик. В этой цепочке теряются драгоценные миллисекунды и накапливается усталость. Нейроинтерфейсы призваны сократить этот путь. Вместо того чтобы двигать рукоять, оператор мысленно формирует намерение, а система считывает паттерны электрической активности мозга (ЭЭГ) или сигналы с периферических нервов. Датчики, встроенные в шлем или манжету, декодируют эти сигналы и передают команду на контроллер машины. Экскаватор реагирует на «мысль» быстрее, чем на физическое действие.
Ключевым отличием нового подхода является не просто замена органа управления, а создание системы обратной связи. Оператор не только отдает команды, но и «чувствует» сопротивление грунта, вибрацию гидроцилиндров и нагрузку на стрелу. Это достигается за счет тактильных виброэлементов или электрической стимуляции кожи, синхронизированной с датчиками давления на рабочих органах машины. Таким образом, мозг начинает воспринимать экскаватор как часть собственного сенсорного поля.
Техническая реализация нейроинтерфейса для спецтехники требует решения нескольких сложнейших инженерных задач. Во-первых, необходимо обеспечить надежное считывание биосигналов в условиях сильных электромагнитных помех, создаваемых дизельными генераторами, электродвигателями и сварочным оборудованием, часто присутствующим на площадке. Во-вторых, алгоритмы декодирования должны работать в реальном времени с минимальной задержкой, не превышающей пятидесяти миллисекунд, чтобы оператор не ощущал разрыва между намерением и действием. В-третьих, система обязана быть отказоустойчивой: потеря сигнала или сбой в классификации не должны приводить к неконтролируемым движениям стрелы. Все эти требования заставляют разработчиков использовать комбинацию из нескольких сенсорных модальностей и дублирующих контуров безопасности.
Мы наблюдаем фундаментальный сдвиг в философии проектирования. Раньше мы адаптировали человека к машине, заставляя его учиться чувствовать рычаги. Теперь мы адаптируем машину к нейрофизиологии человека. Это не просто удобство, это вопрос выживания в условиях дефицита квалифицированных кадров, — комментирует доктор технических наук, руководитель лаборатории бионических систем Артем Северин.
Внедрение нейроконтроля спецтехники требует пересмотра архитектуры безопасности. Если сигнал мозга распознан неверно, последствия могут быть катастрофическими. Поэтому современные прототипы используют гибридные схемы: нейроинтерфейс дублируется традиционными органами управления, а алгоритмы машинного обучения постоянно сверяют намерение пользователя с текущей обстановкой на площадке. При малейшем рассогласовании система блокирует опасное движение или возвращает управление в ручной режим.
Отдельного внимания заслуживает проблема калибровки. Мозг каждого человека генерирует уникальные паттерны электрической активности, которые к тому же меняются в зависимости от уровня усталости, эмоционального состояния и даже времени суток. Поэтому универсального декодера не существует. Каждый оператор перед началом смены проходит короткую процедуру калибровки, во время которой система записывает его нейронные сигналы при выполнении стандартных моторных задач: сжать кулак, разжать, повернуть запястье, представить движение стрелы вверх. На основе этих данных строится индивидуальная модель, которая затем адаптируется в процессе работы. Современные алгоритмы на основе глубоких нейронных сетей способны сократить время калибровки до пяти-семи минут, что делает технологию применимой в реальных условиях, а не только в лаборатории.
Еще одним важным аспектом является эргономика носимых устройств. ЭЭГ-шлем с десятками электродов, покрытых гелем, неприемлем для восьмичасовой смены в кабине экскаватора. Разработчики идут по пути создания «сухих» электродов из гибких материалов, интегрированных в каску или налобную повязку. Для ЭМГ используются текстильные манжеты с вплетенными серебряными нитями, которые не стесняют движений и не вызывают раздражения кожи. Тактильные актуаторы выполняются в виде тонких вибропластин, закрепляемых на предплечье или спине. Вся система должна быть незаметной для оператора, чтобы не отвлекать его от основной работы.
Практические кейсы и данные эффективности
Лабораторные испытания и полевые тесты показывают впечатляющие, хотя и неоднозначные результаты. Снижение времени реакции является самым очевидным преимуществом. Но не менее важным оказывается снижение когнитивной нагрузки. Оператор, освобожденный от необходимости микроконтроля каждой фаланги пальцев, может сосредоточиться на стратегии работы: планировании траектории, оценке безопасности и координации с другими машинами.
Исследования, проведенные на базе нескольких инженерных университетов, демонстрируют следующие сравнительные характеристики при выполнении стандартной задачи копки траншеи (данные усреднены по группе из 25 опытных операторов):
| Параметр оценки | Классическое управление (джойстики) | Гибридный нейроинтерфейс (ЭЭГ + тактильная перчатка) | Разница |
|---|---|---|---|
| Среднее время цикла (сек) | 14.2 | 11.8 | -16.9% |
| Точность позиционирования ковша (см) | ± 4.5 | ± 3.1 | +31% |
| Индекс утомляемости (по шкале NASA-TLX) | 68 | 52 | -23.5% |
| Количество ошибок за смену | 7.4 | 5.2 | -29.7% |
Однако не все так радужно. Существует проблема «нейропластичности» и адаптации. Мозг каждого человека уникален, и стандартизированные алгоритмы декодирования сигналов требуют длительной калибровки. В одном из экспериментов операторы жаловались на фантомные ощущения в конечностях после длительной работы с интерфейсом, имитирующим обратную связь по усилию. Это указывает на глубокую перестройку сенсомоторных карт коры головного мозга, что требует дальнейшего изучения.
Интересные результаты были получены при тестировании системы на операторах с разным уровнем стажа. Новички, только прошедшие базовый курс обучения, показывали значительно более высокие результаты с нейроинтерфейсом, чем с традиционными джойстиками. Их мозг еще не сформировал жесткие моторные стереотипы, связанные с рычагами, и легче адаптировался к новой парадигме управления. Опытные машинисты, напротив, в первые дни работы с системой демонстрировали снижение производительности, так как их многолетние автоматизмы вступали в конфликт с новыми сигналами. Однако через две-три недели регулярных тренировок они не только восстанавливали прежний уровень, но и превосходили его, особенно в задачах, требующих высокой точности.
Пока рано говорить о полной замене гидравлики мыслью. Мы находимся на этапе, когда нейроинтерфейс выступает в роли высокоточного ассистента. Он берет на себя мелкую моторику, стабилизацию платформы и демпфирование колебаний, оставляя человеку принятие решений высокого уровня. Но тенденция очевидна: доля прямого нейроуправления будет расти, — считает Инга Вернер, ведущий инженер по эргономике компании-производителя тяжелого оборудования.
Следующий блок данных касается экономической целесообразности. Внедрение систем нейроуправления сопряжено с высокими капитальными затратами на сами датчики, вычислительные блоки и программное обеспечение. Однако расчеты показывают, что за счет повышения производительности и снижения аварийности инвестиции могут окупиться в среднесрочной перспективе, особенно в высокоточных операциях (снос конструкций, работа вблизи подземных коммуникаций).
| Статья расходов / экономии | Традиционный парк техники | Парк с нейроассистентом | Комментарий |
|---|---|---|---|
| Стоимость обучения оператора (до проф. уровня) | ≈ 450 часов | ≈ 280 часов | Сокращение времени за счет интуитивного интерфейса |
| Расход топлива на единицу выработки | 100% (базовый) | 92% | Оптимизация циклов двигателя |
| Простой из-за ошибок персонала | Высокий | Средний | Снижение числа перегрузок и ударов |
| Стоимость страховки техники | Стандартная | Сниженная (при наличии телеметрии) | Предиктивная аналитика рисков |
Стоит отметить и психологический аспект. Многие опытные машинисты скептически относятся к «шапочкам с проводами». Их мастерство выковано годами практики, и мысль о том, что машина может «угадывать» желания, вызывает отторжение. Преодоление этого барьера — задача не менее сложная, чем написание кода. Необходимо позиционировать технологию не как замену опыта, а как его усилитель, позволяющий ветеранам работать дольше и с меньшим износом организма.
Полевые испытания на реальных объектах выявили еще одну неожиданную проблему — влияние погодных условий на качество сигнала. Высокая влажность, дождь или сильный мороз изменяют электропроводность кожи и контакт электродов, что приводит к деградации сигнала ЭМГ и ЭЭГ. Инженеры решают эту проблему за счет подогрева электродов, использования гидрофобных покрытий и адаптивных алгоритмов, компенсирующих изменения импеданса. В условиях сибирской зимы или тропической влажности система должна сохранять работоспособность, иначе технология останется лабораторной игрушкой.
Отдельный интерес представляют данные по безопасности. В течение шестимесячного пилотного проекта на трех строительных площадках не было зафиксировано ни одного инцидента, связанного с ошибочной интерпретацией нейросигнала. Все аварийные остановки происходили по инициативе самих операторов или автоматических систем контроля, что подтверждает надежность многоуровневой архитектуры защиты. Тем не менее, разработчики подчеркивают, что выборка пока слишком мала для окончательных выводов, и требуются более масштабные и длительные исследования.
Психофизиология и будущее интерфейсов «мозг-машина»
Говоря о том, что мозг оператора «чувствует» экскаватор, мы подразумеваем создание замкнутого контура управления. Сегодняшние эксперименты идут в двух направлениях: инвазивные и неинвазивные методы. Инвазивные (вживление электродов) дают несравнимо более чистый сигнал, но сопряжены с хирургическими рисками и вряд ли станут массовыми на стройке в ближайшие десятилетия. Неинвазивные (ЭЭГ-шлемы, электромиография) безопасны, но страдают от артефактов: моргание, движение головы, пот, электромагнитные помехи от двигателя.
Именно поэтому сейчас активно развиваются гибридные сенсорные системы, объединяющие несколько модальностей. Рассмотрим, какие технологии позволяют экскаватору «понимать» оператора лучше:
- Электроэнцефалография (ЭЭГ): регистрация вызванных потенциалов, связанных с моторным воображением. Используется для выбора режима работы или аварийной остановки. Требует высокой вычислительной мощности для фильтрации артефактов, но обеспечивает самый прямой доступ к намерениям.
- Электромиография (ЭМГ): считывание электрической активности мышц предплечья. Даже если рука лежит неподвижно, микросокращения мышц выдают намерение сжать или повернуть. Это самый надежный на сегодня канал для управления нейроконтролем спецтехники в реальном времени, поскольку сигнал имеет высокое отношение сигнал/шум и малую задержку.
- Тактильная обратная связь (Haptics): вибромоторы или электростимуляция передают на кожу информацию о давлении в гидросистеме, позволяя «ощущать» плотность грунта и нагрузку на ковш. Интенсивность и частота вибрации кодируют силу сопротивления, создавая интуитивно понятную сенсорную картину.
- Айтрекинг: отслеживание направления взгляда для приоритизации целей. Куда смотрит оператор, туда машина направляет основное внимание сенсоров. Это позволяет снизить вычислительную нагрузку на систему, концентрируя ресурсы на наиболее вероятной зоне действия.
Сочетание этих каналов создает эффект, который инженеры называют «расширенным телом» (extended body). Оператор перестает осознавать границу между своей рукой и ковшом. Происходит то, что нейрофизиологи описывают как включение инструмента в схему тела. Известный феномен: когда человек долго работает палкой, его мозг временно «удлиняет» руку до кончика палки. С экскаватором происходит то же самое, только в масштабе многотонной машины.
Нейропластичность мозга играет здесь ключевую роль. При регулярном использовании нейроинтерфейса происходит реорганизация сенсомоторной коры: зоны, отвечающие за управление рукой, расширяются и начинают включать в себя «образ» ковша и стрелы. Этот процесс занимает от нескольких недель до нескольких месяцев, но результат впечатляет: оператор начинает ощущать машину не как внешний инструмент, а как естественное продолжение собственного тела. Исследования с использованием функциональной магнитно-резонансной томографии подтверждают, что у опытных пользователей нейроинтерфейсов активация моторной коры при мысленном управлении экскаватором практически идентична активации при реальном движении собственной руки.
Самое сложное — научить алгоритм отличать твердое намерение от случайной мысли. Представьте, оператор подумал о чашке кофе, а экскаватор дернулся. Поэтому мы работаем не с «чтением мыслей» в бытовом смысле, а с декодированием конкретных моторных программ, которые мозг уже подготовил к исполнению, но заблокировал на уровне спинного мозга. Мы перехватываем сигнал на подлете, — поясняет нейрофизиолог Марк Литвинов, консультирующий несколько стартапов в сфере строительной робототехники.
Параллельно с этим развивается направление дистанционного присутствия. Если сигнал мозга можно оцифровать и передать по сети, то оператор может находиться за тысячи километров от опасного объекта, управляя парком машин в зоне радиоактивного заражения или на глубоководных работах. Нейроконтроль в связке с 5G и спутниковой связью открывает путь к «телеуправлению» с минимальной задержкой, где тактильная отдача критически важна для понимания контекста работ.
Однако существует и обратная сторона медали — кибербезопасность. Перехват нейросигнала или подмена данных обратной связи теоретически могут привести к тому, что оператор получит ложное ощущение твердости грунта и обрушит конструкцию. Поэтому протоколы шифрования и верификации биосигналов становятся неотъемлемой частью разработки. Биометрическая идентификация по рисунку мозговых волн может стать более надежной, чем отпечаток пальца или сетчатка глаза.
В перспективе десяти лет можно ожидать появления экскаваторов, где физические рычаги будут опциональными, а основным органом управления станет нейрогарнитура с тактильной перчаткой. Уже сегодня существуют опытные образцы, где оператор управляет стрелой, просто сжимая и разжимая кулак в воздухе, а поворот платформы осуществляется наклоном головы. Такие системы проходят сертификацию на закрытых полигонах.
Обучение персонала также претерпит изменения. Вместо месяцев на отработку координации движений потребуются недели на калибровку интерфейса и тренировку моторного воображения. Игровые симуляторы с биологической обратной связью позволят готовить операторов, не расходуя моторесурс реальной техники. Мозг учится быстрее, чем мышцы, и этот ресурс необходимо использовать.
Еще одним драйвером развития является дефицит кадров. Молодое поколение неохотно идет в машинисты из-за тяжелых условий труда. Экзоскелеты и нейроинтерфейсы способны сделать профессию «чистой» и высокотехнологичной, привлекая специалистов с IT-складом ума. Оператор будущего — это скорее оператор сложной киберфизической системы, чем водитель тяжелой техники.
Критики технологии указывают на этические дилеммы. Кто несет ответственность за аварию, если сигнал мозга был интерпретирован неверно? Производитель софта, оператор или владелец площадки? Юридическая база для таких случаев только начинает формироваться. Страховые компании уже сейчас запрашивают данные телеметрии, но как страховать «мысль»? Эти вопросы требуют междисциплинарного подхода с участием юристов, инженеров и философов.
Тем не менее, технический прогресс не остановить. Симбиоз человека и машины в строительстве неизбежен. Уже сегодня мы видим, как экскаваторы оснащаются системами машинного зрения, которые подсказывают оператору оптимальную траекторию. Нейроинтерфейс — это следующий логический шаг, устраняющий последний барьер между намерением и действием.
Когда мозг оператора действительно «чувствует» экскаватор, меняется само понятие мастерства. Профессионалом становится не тот, кто сильнее давит на рычаги, а тот, чей мозг точнее формирует моторные образы и быстрее адаптируется к сенсорной картине, транслируемой машиной. Это новая эра в эксплуатации тяжелой техники, где границы человеческих возможностей расширяются за счет прямого нейронного контакта с гидравликой и сталью.
Развитие нейроконтроля спецтехники неизбежно столкнется с необходимостью стандартизации. Сегодня каждый производитель разрабатывает собственные протоколы передачи данных, форматы калибровочных файлов и алгоритмы декодирования. Это создает проблемы совместимости: оператор, обученный на одной машине, не может пересесть на другую без длительной перенастройки. Отраслевые консорциумы уже начали работу над унифицированными стандартами, аналогичными тем, что существуют в авионике или медицинской технике. Без таких стандартов массовое внедрение технологии будет затруднено.
В долгосрочной перспективе можно представить строительную площадку, где несколько операторов управляют парком машин с единого командного пункта, используя нейроинтерфейсы и получая полную сенсорную картину от каждой единицы техники. Роль человека сместится от физического управления к стратегическому планированию и контролю, в то время как рутинные операции будут выполняться автоматически под нейронным контролем. Это не утопия, а логичное продолжение текущих тенденций автоматизации и симбиоза человека с машиной.
Вопросы и ответы
Краткие ответы сформированы по содержанию этой статьи.
Что важно знать о материале «Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор»?
Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор нейроконтроль спецтехники - Современная строительная площадка все меньше напоминает хаотичное скопление железа и дизельного дыма. Сегодня это высокотехнологичный полигон, где традиционная гидравлика уступает место цифровым двойникам, телеметрии и искусственному интеллекту. На фоне этой эволюции возникает закономерный вопрос: что дальше? Ответ, который еще десять лет назад звучал как научная фантастика, сегодня обретает черты реальных прототипов. Речь идет о прямом взаимодействии нервной системы человека и машины. Нейроконтроль спецтехники перестает быть метафорой, превращаясь в инженерную дисциплину, где экскаватор становится продолжением тела оператора, а не просто инструментом, управляемым рычагами. Индустрия тяжелого машиностроения всегда консервативна, но даже здесь наступает момент, когда эволюционные улучшения гидравлики и двигателей упираются в физиологические пределы человека. Оператор, работающий двенадцать часов в смену, совершает...
Как разобраться в теме «Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор»?
Начните с основной мысли статьи, затем проверьте детали, примеры и выводы, которые помогают понять тему без лишнего поиска.
Почему стоит обратить внимание на «Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор»?
Материал помогает быстро оценить суть вопроса и понять, какие факты или советы могут быть полезны читателю.
Какие выводы можно сделать из материала «Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор»?
Главный вывод зависит от контекста публикации, но статью удобно использовать как краткую отправную точку по теме.
Чем полезна статья «Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор»?
Она экономит время: основные сведения собраны в одном месте и поданы в формате, который легко просмотреть перед детальным чтением.
Когда пригодится информация про «Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор»?
Информация пригодится, когда нужно быстро освежить тему, сравнить факты или найти аргументы для дальнейшего изучения.
На что обратить внимание в публикации «Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор»?
Обратите внимание на дату, источники, ключевые формулировки и практические детали, которые влияют на понимание материала.
Какие нюансы раскрывает тема «Нейроконтроль спецтехники: когда мозг оператора «чувствует» экскаватор»?
Публикация раскрывает основные акценты темы и помогает отделить главные факты от второстепенных деталей.